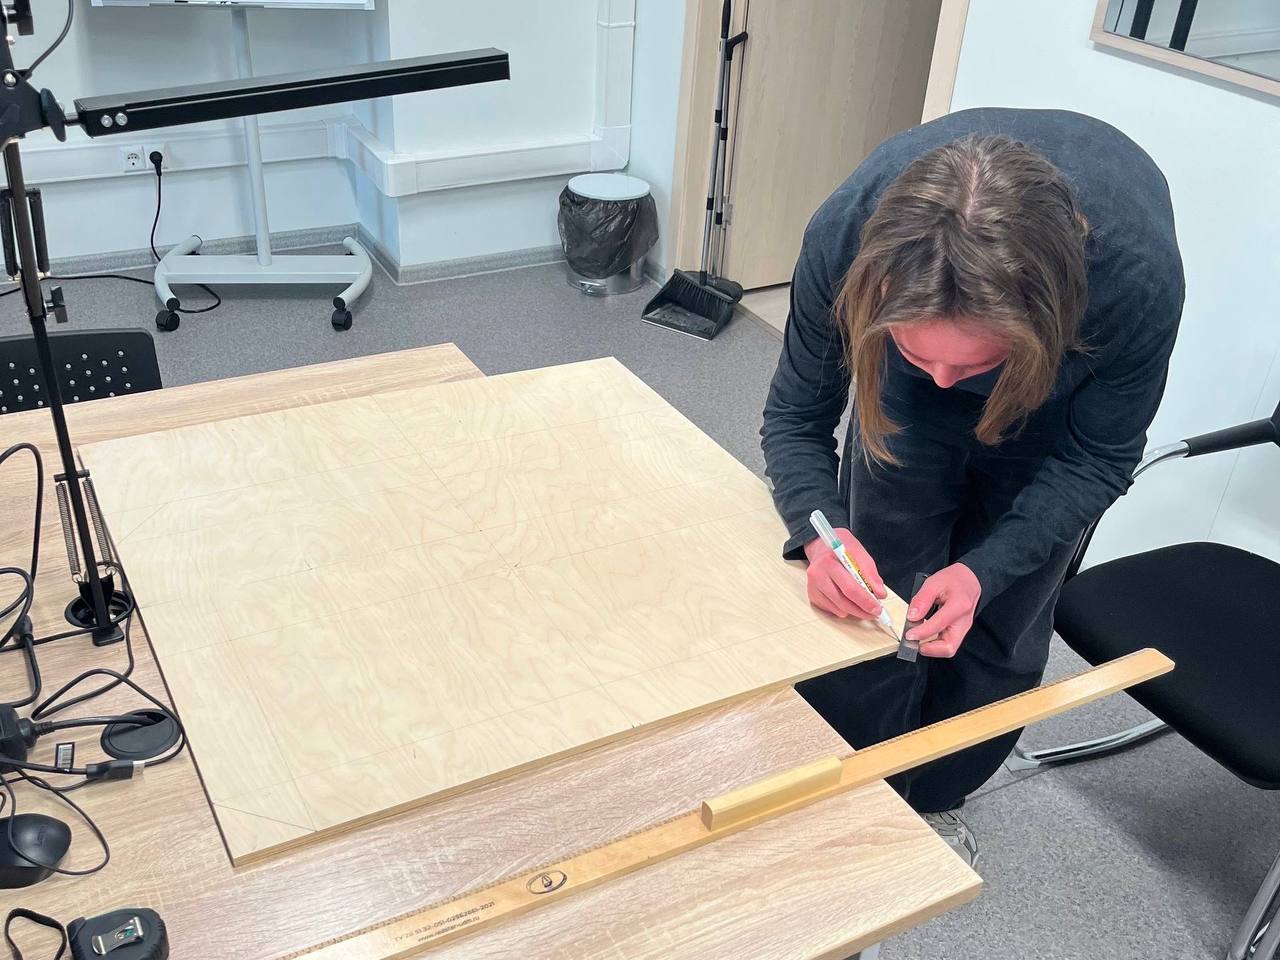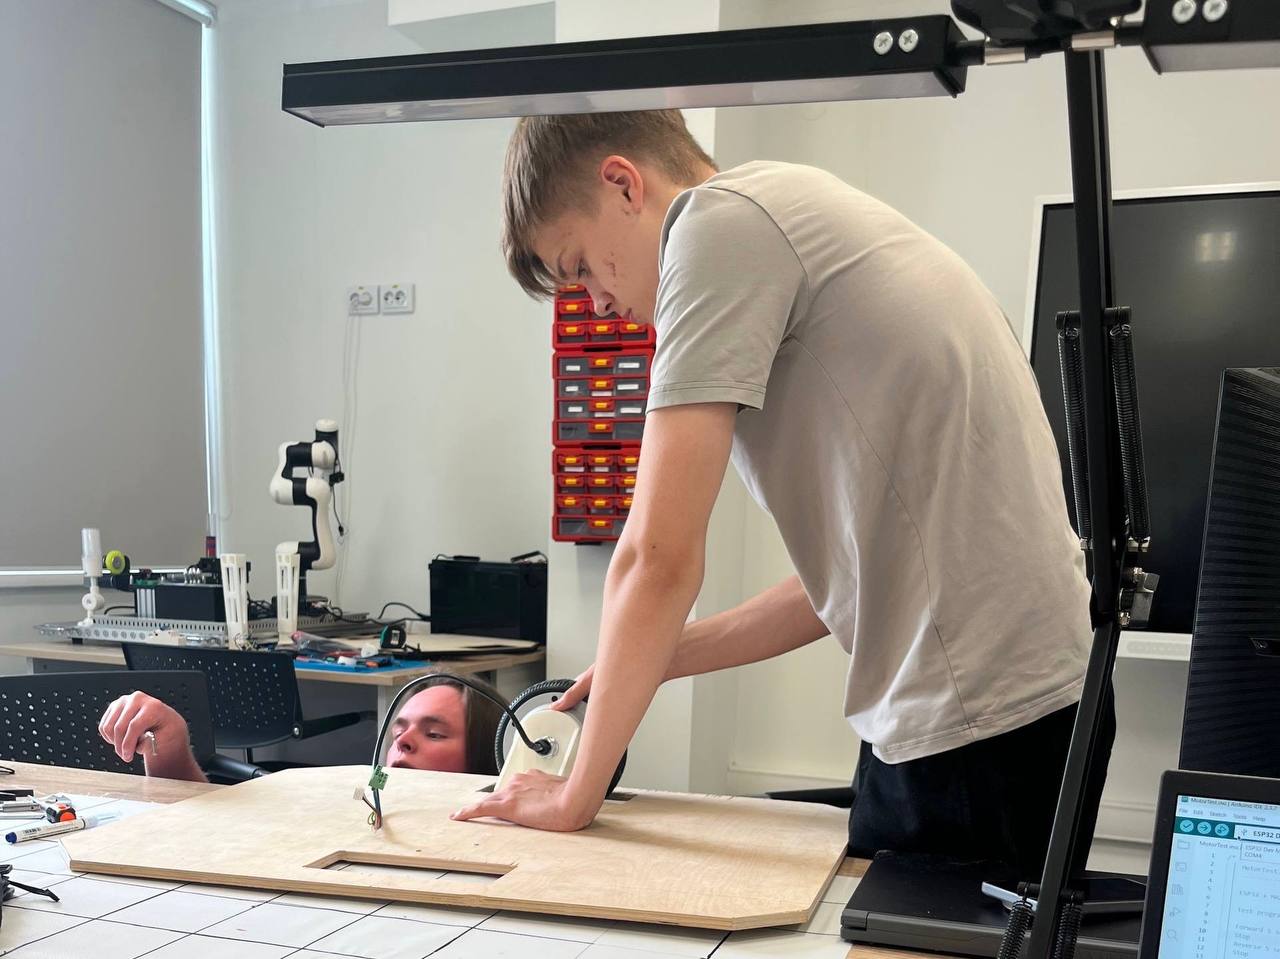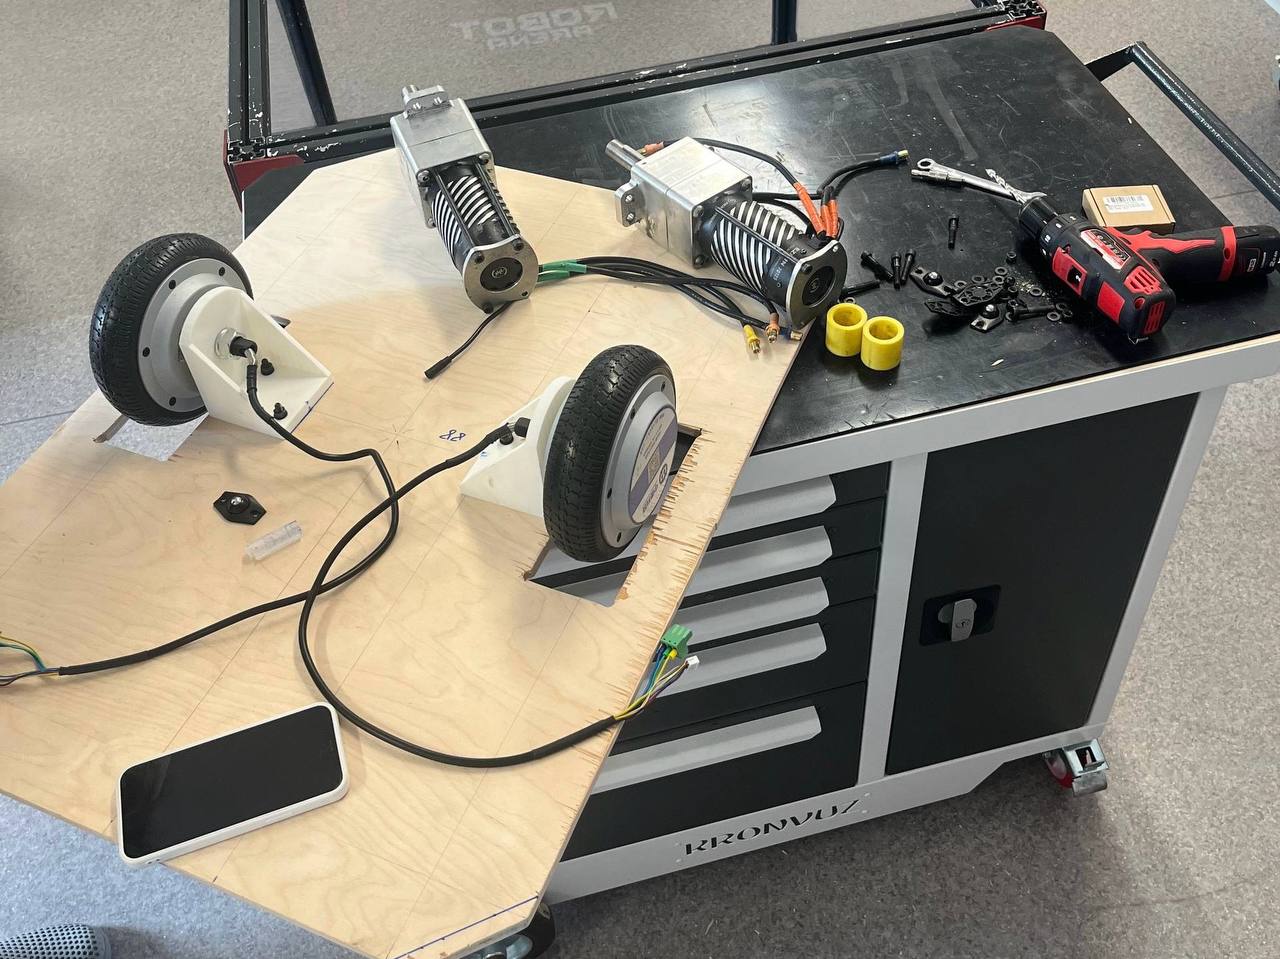
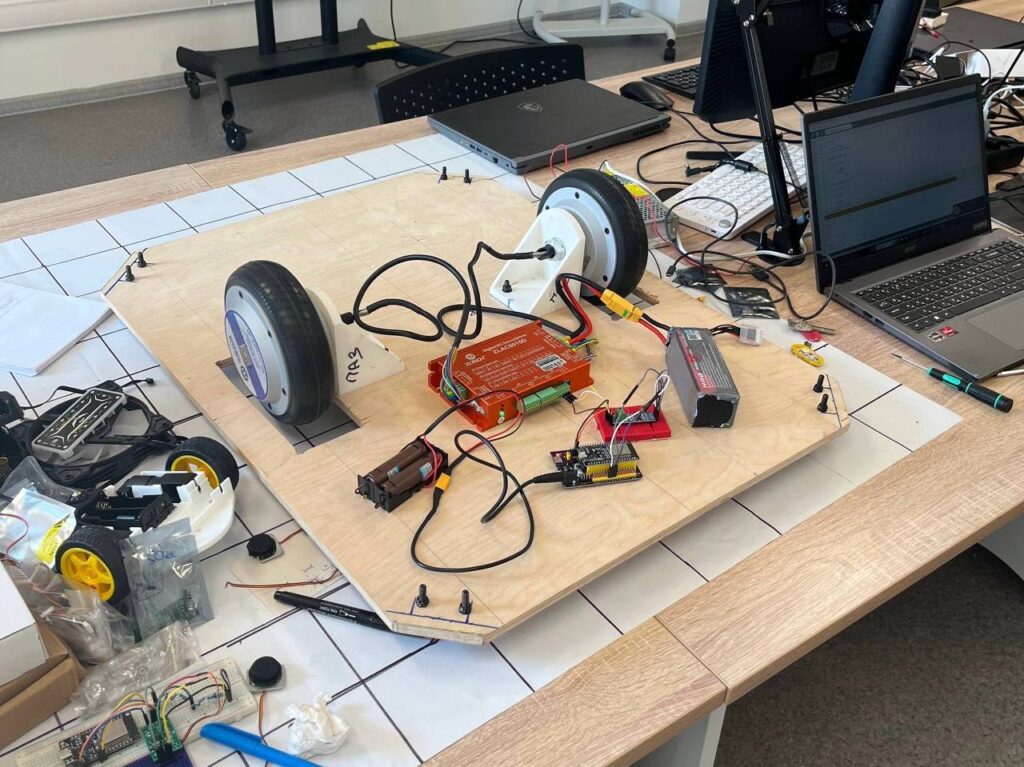
⚙️ Сейчас команда разрабатывает автономную мобильную платформу для складской логистики. Основная задача сделать робота, который сможет самостоятельно ориентироваться в пространстве и выполнять задачи без участия человека.
🔥 В основе проекта используются технологии SLAM и ROS2. Это позволяет платформе анализировать окружающую среду, строить карту и прокладывать маршрут в реальном времени.
✅ На текущем этапе студенты устанавливают ROS2 на Raspberry Pi 5, разрабатывают библиотеки для ESP32 и настраивают управление промышленными драйверами моторов.
👌🏻 Работа продолжается, впереди тестирование и доработка системы